
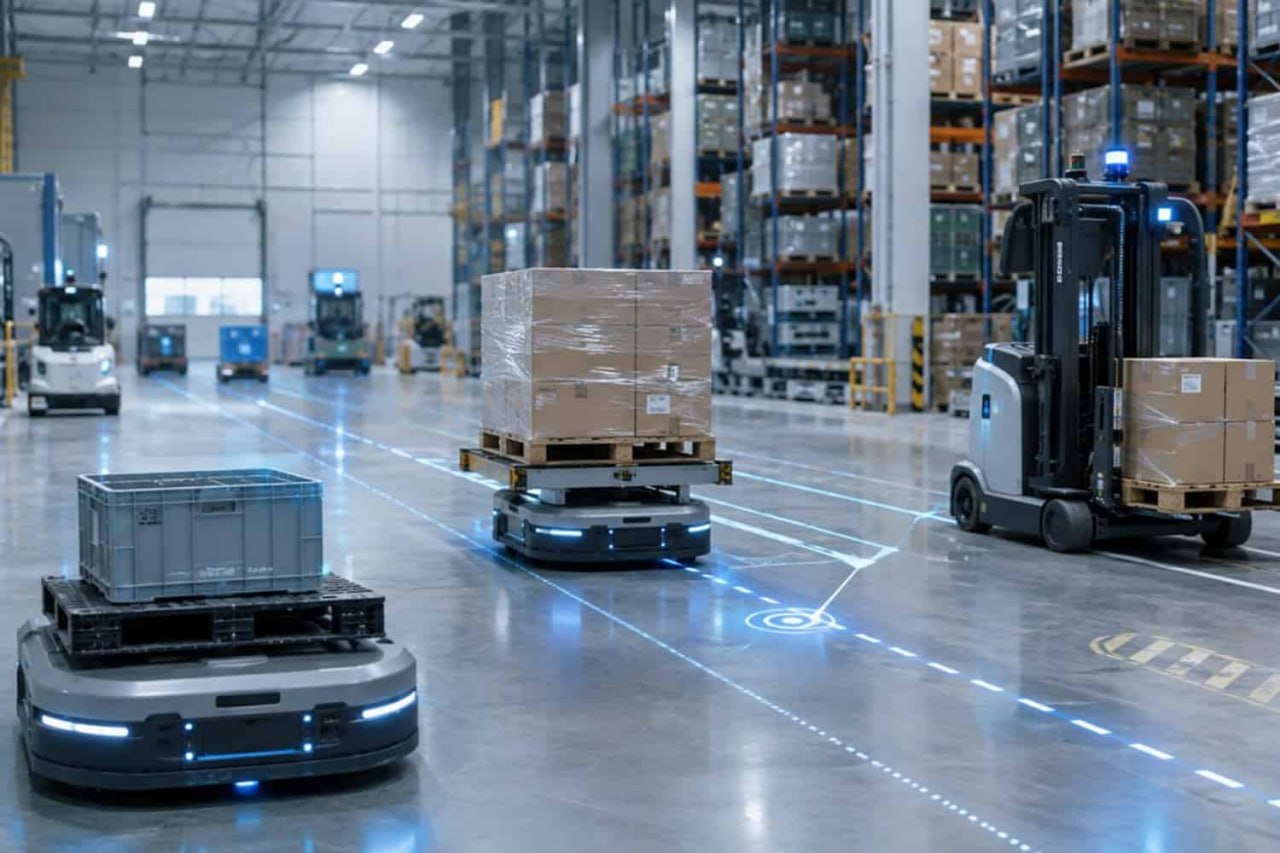
Роботизированный транспорт, который сам строит маршрут между зонами приёмки, хранения и отгрузки — без разметки на полу.
На современных складах типа ПЛК и РЦ учёт и управление заказами частично или полностью автоматизированы, однако перемещение грузов выполняется сотрудниками. В высокий сезон человеческий фактора становится слабым местом в бизнес-процессе складской логистики.
Автономный транспорт (АТ) на базе AGV и AMR выполняет регулярные перевозки без постоянного участия оператора. Робот получает задание, забирает груз (к примеру, паллеты из фуры) и доставляет его в зону приёмки. AMR учитывает обстановку на пути следования и меняет маршрут при появлении препятствий. Система управления распределяет задания между машинами с учётом их положения, занятости и уровня заряда.
Перед внедрением анализируют фактические маршруты, количество рейсов, типы грузов, ширину проездов и места пересечения потоков. Отдельно прорабатывают зарядку, безопасность движения и обмен данными с WMS, конвейерами и другим складским оборудованием.
Первый этап обычно охватывает один стабильный грузопоток — например, подачу паллет из зоны приёмки на хранение. После проверки решения на реальной нагрузке подключают новые маршруты и увеличивают парк.
|
Проблема |
Решение |
Результат |
|
Расходы на внутрискладские перевозки растут вместе с оборотом |
Повторяющиеся маршруты передаются автономным тележкам и мобильным роботам |
Рост грузооборота без пропорционального увеличения численности смены |
|
Пиковая нагрузка требует дополнительной техники и персонала |
Парк роботов перераспределяется между маршрутами по текущей загрузке склада |
Меньше затрат на временный персонал, аренду техники и сверхурочные смены |
|
Задержки внутри склада срывают сроки комплектации и отгрузки |
Роботы получают задания напрямую из WMS и доставляют груз по заданному приоритету |
Стабильнее выполняются нормативы по сборке заказов и срокам отгрузки |
|
Производительность перевозок зависит от конкретных сотрудников |
Регулярные рейсы выполняются по единым правилам независимо от состава смены |
Предсказуемая производительность в дневные, ночные и сезонные смены |
|
Руководство не видит фактическую стоимость внутренних перемещений |
Система фиксирует время рейса, простой, пробег и количество выполненных заданий |
Появляется база для расчёта себестоимости, загрузки парка и окупаемости |
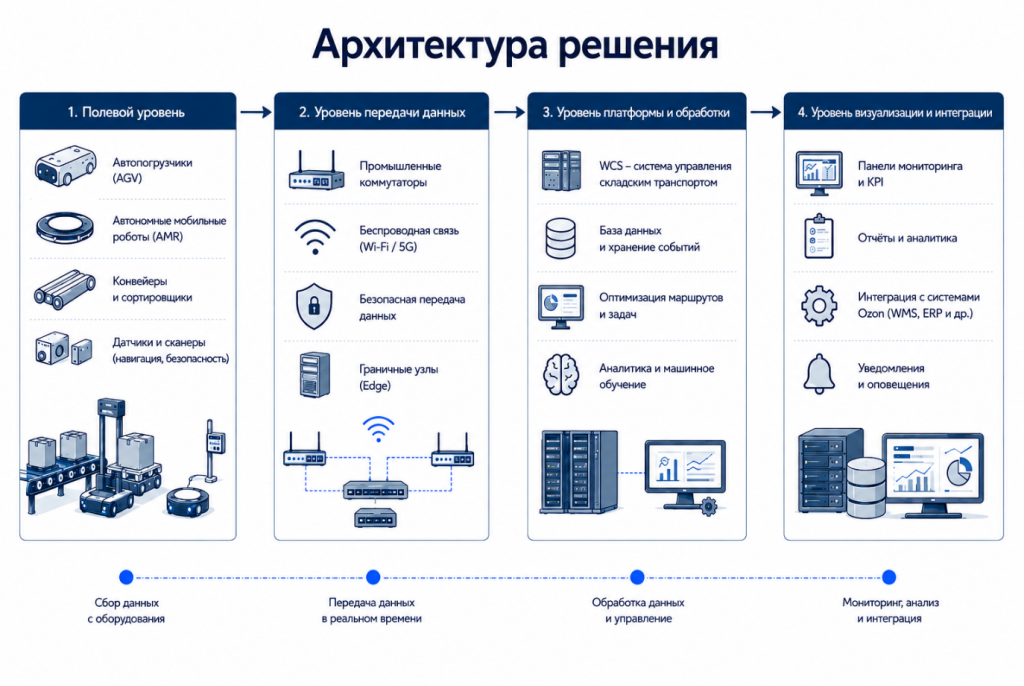
Описание архитектуры комплексного технического решения
|
Уровень системы |
Роль в решении |
|
1. Уровень устройств |
Роботы AGV/AMR с лидарами, камерами и инерциальными датчиками, зарядные станции. |
|
2. Уровень передачи данных |
Беспроводная сеть склада связывает роботов с центральным диспетчером. |
|
3. Уровень платформы и обработки |
Диспетчерский модуль строит маршруты и распределяет задачи между роботами. |
|
4. Уровень приложений и интеграции |
Интеграция с WMS и панель мониторинга парка роботов для диспетчера. |
Преимущества для бизнеса
-
Сокращение срока выхода склада на плановую мощность. Пилотный участок с 3–5 роботами позволяет проверить маршруты и загрузку зон ещё до масштабирования на весь склад. Ошибки в расстановке стеллажей и организации трафика выявляются на малом парке, а не после закупки полного комплекта техники.
-
Снижение риска ошибочных решений по расширению склада. До закупки дополнительной техники можно смоделировать, какой прирост парка потребуется при росте оборота. Данные о загрузке зон показывают, где действительно не хватает мощности, а где узкое место — в персонале или в планировке.
-
Оценка пропускной способности склада до пиковых нагрузок. Руководство заранее получает расчёт по числу выполненных задач в час на разных участках. Несколько сценариев расстановки можно сравнить до сезона пиковых нагрузок и выбрать конфигурацию с нужным запасом.
-
Ускоренный запуск новых зон и складов. Проверенная логика маршрутизации и правила приоритизации задач переносятся на новый склад без разработки с нуля. Основные параметры движения роботов настраиваются под новую планировку, а не создаются заново.
-
Тиражирование отработанной модели на другие площадки. Конфигурация диспетчеризации, зоны движения и правила зарядки, отработанные на одном складе, переносятся на другие объекты сети. Каждый следующий склад стартует с уже проверенных настроек, а не с чистого листа.
-
Контроль эффективности маршрутов после запуска. После вывода парка на постоянную работу система сопоставляет плановую и фактическую загрузку роботов. Видно, где образуются очереди на зарядку, простаивает техника или маршрут можно сократить, и какие изменения дадут прирост производительности.
Материалы и спецификация
В разделе приведён типовой состав парка робототехники и инфраструктуры. Итоговая спецификация формируется после анализа планировки склада и требуемой грузоподъёмности.
|
Раздел |
Что входит в спецификацию |
|
Аппаратная часть |
Роботы AGV/AMR, зарядные станции, сетевое оборудование. |
|
Программная платформа |
ПО диспетчеризации, модуль картографирования, лицензии. |
|
Интеграция |
Коннекторы к WMS/ERP, API. |
|
Обучение персонала |
Инструктаж кладовщиков и операторов диспетчерской. |

Расскажите о задаче —
предложим решение
Оставьте Ваши контактные данные и мы подготовим для Вас предварительную спецификацию. Состав оборудования, количество счетчиков, типы интерфейсов, состав шкафов сбора данных, требования к архивированию, отчетности, диспетчеризации и стоимости решения уточняются по техническому заданию и параметрам объекта.

